
AT_ahc038_a.[AHC038A] Tree Robot Arm
NOI/NOI+/CTSC
通过率:0%


AC君温馨提醒
该题目为【atcoder】题库的题目,您提交的代码将被提交至atcoder进行远程评测,并由ACGO抓取测评结果后进行展示。由于远程测评的测评机由其他平台提供,我们无法保证该服务的稳定性,若提交后无反应,请等待一段时间后再进行重试。
题目描述
你需要完成一个任务:在一个 N×N 的章鱼烧烤盘上移动章鱼烧。网格的左上角坐标为 (0,0),下移 i 格、右移 j 格后,位置定义为 (i,j)。
初始时,有 M 个不同的格子上放置了章鱼烧,目标是将这些章鱼烧移至特定的 M 个目标位置。
首先,你需要设计一个机械臂。这种机械臂用树形结构表示,树的顶点代表"关节"和"指尖",用刚性线段连接形成一棵树。指尖对应树的叶节点,而关节对应其他节点。用 L(u,v) 表示连接顶点 u 和其子节点 v 的边的长度。
给定机械臂的最大可用顶点数为 V,你需要设计一个顶点数不超过 V 的树,并且输出根节点的初始位置。树的每条边的长度 L(u,v) 必须是 1≤L(u,v)≤N−1 的整数。
接着,你需要操作设计好的机械臂来移动章鱼烧。机械臂初始时根节点位于指定位置,所有线段向右伸展。每回合,你可以独立执行以下操作:
-
整个机械臂可以上下左右移动一格。移动后根节点的坐标 (x,y) 必须满足 0≤x,y≤N−1。
-
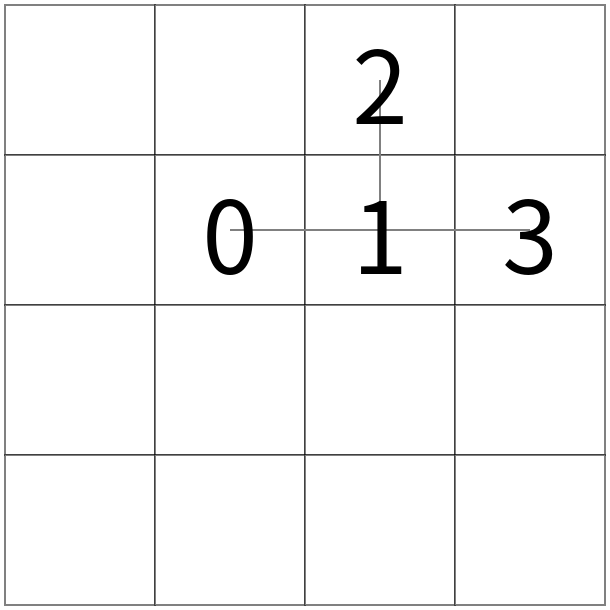
对于根节点以外的每一个顶点 u,可以以其父结点 p 为基准,对以下的子树整体进行顺时针或逆时针90度旋转。
-
每个指尖可以独立操作:在当前格子抓取或放下章鱼烧。但不能在已有章鱼烧的格子或者超出 N×N 范围的格子放置章鱼烧。一个指尖不能同时抓取多个章鱼烧。
操作 2 示例
 ➡
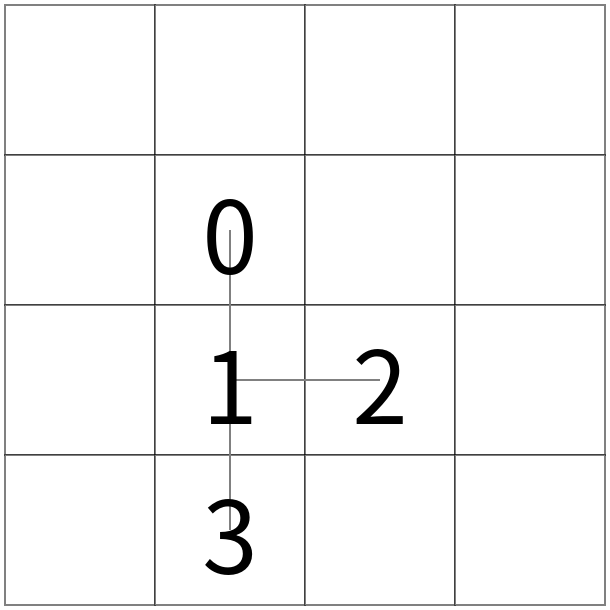 ➡
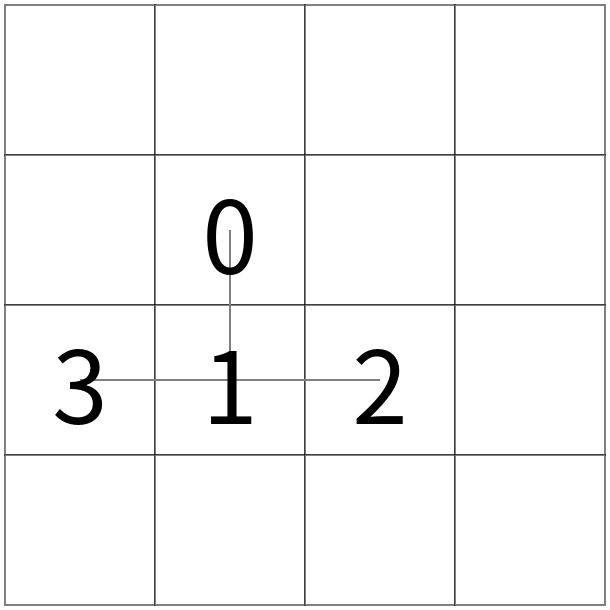
如图所示,以顶点 0 为轴将顶点 1 以下的部分树整体顺时针旋转变为中间图。再以顶点 1 为轴将顶点 3 以下的部分树顺时针旋转变为右侧图。
操作的执行顺序是先进行1和2,再进行3。在执行操作3时,要按照顶点编号从小到大的顺序进行(1和2的顺序不影响最终状态)。即便操作后,机械臂的某些部分超出了 N×N 网格范围,或者多个顶点占用了同一格子,也都是被允许的。
最大可进行 105 回合的操作。
输入格式
输入通过标准输入给定,格式如下:
N M V
s0,0⋯s0,N−1
⋮
sN−1,0⋯sN−1,N−1
t0,0⋯t0,N−1
⋮
tN−1,0⋯tN−1,N−1
- N 是网格的大小,范围为 15≤N≤30。
- M 是章鱼烧的数量,范围为 N2/10≤M≤N2/2。
- V 是可用机械臂的最大顶点数,范围为 5≤V≤15。
- si,0⋯si,N−1 由 '01' 组成的长度 N 的字符串,如果第 j 位为 '1',表示初始时格子 (i,j) 放置了章鱼烧。总共有 M 个放置章鱼烧的格子。
- ti,0⋯ti,N−1 也是由 '01' 组成的长度 N 的字符串,如果第 j 位为 '1',表示格子 (i,j) 是目标位置。共有 M 个目标位置的格子。
输出格式
输出机械臂的设计和操作序列。
-
机械臂设计部分:
- 设机械臂的顶点数为 V′(1≤V′≤V)。顶点 0 为根,顶点编号为 0,⋯,V′−1。
- 对于顶点 u(1≤u≤V′−1),其父节点为 pu(0≤pu≤u−1),边 (pu,u) 的长度为 L(pu,u)(1≤L(pu,u)≤N−1)。
- 根节点的初始坐标为 (x,y)(0≤x,y≤N−1)。
输出格式:
V′
p1 L(p1,1)
⋮
pV′−1 L(pV′−1,V′−1)
x y -
操作序列部分:
-
每一回合的操作用 2V′ 个字符的字符串 S 表示。
-
第 0 位表示整个机械臂的移动:
U、D、L、R分别表示上、下、左、右移动,不移动则为.。 -
第 i 位(1≤i≤V′−1)表示以 pi 轴为基进行旋转:逆时针为
L,顺时针为R,不操作则为.。 -
第 (V′+i) 位(0≤i≤V′−1)表示指尖操作:抓取或放下章鱼烧为 'P',不操作或不是指尖则为
.。 -
设操作序列的总长度为 T,第 t 回合的操作用字符串 St 描述。输出格式:
S0
⋮
ST−1 -
以上是任务的详细描述,请设计和实现对应的操作序列,完成章鱼烧的移动。
本翻译由 AI 自动生成
输入输出样例
输入#1
4 3 4
0000
1010
0000
0100
0100
0001
1000
0000
输出#1
4
0 1
1 1
1 2
0 0
RRL...PP
R..R..P.
DRR...P.
D.....PP
输入解题思路,AI测评打分。不知道怎么写?